

线程同步与互斥
1. 引入
-
线程共享地址空间:同一个进程内的多个线程共享进程的虚拟地址空间。
-
线程共享大部分资源:堆、全局变量、静态变量、文件描述符等 → 这些成为 公共资源。
-
引发的问题:多线程并发访问公共资源时,容易出现 数据不一致 等各种问题。
-
解决方案:同步 和 互斥。
2. 共享资源与临界资源
-
共享资源:多个执行流(线程/进程)都能访问的资源。
-
临界资源:被多线程执行流 保护起来 的共享资源。即:只有通过互斥手段访问的共享资源才叫临界资源。
-
临界区:每个线程内部,访问临界资源的代码段 就叫做临界区。
-
互斥:任何时刻,保证有且只有一个执行流进入临界区,访问临界资源。互斥通常用于对临界资源起保护作用。
-
原子性:不会被任何调度机制打断的操作。该操作只有两态:要么完成,要么未完成(没有中间状态)。原子性是实现互斥的基础。
3. 信号量
3.1 信号量是什么?
-
本质:一个 计数器,用来表示临界资源中 资源的数量(有多少份可用资源)。
-
理解信号量:类比电影院售票。
-
电影院放映厅是一个临界资源。
-
座位有 100 个 → 信号量初始值为 100。
-
买票 → 申请信号量(预订一个座位)。
-
实际含义:信号量是对资源的 预订机制!想访问临界资源中的一小块,必须先申请信号量。
-
3.2 信号量的核心工作方式
-
所有进程/线程 在访问临界资源的一小块之前,必须先申请信号量。
-
申请信号量的本质:对资源的预订。
-
信号量的作用:
-
避免多个执行流访问同一个位置。
-
控制同时访问资源的执行流数量(避免投入过多)。
-
3.3 信号量的操作:P/V 操作
-
P 操作(申请资源):计数器减 1。如果计数器 < 0,则阻塞等待。
-
V 操作(释放资源):计数器加 1。唤醒等待队列中的线程。
-
原子性要求:信号量本身也是共享资源,所以 P/V 操作必须原子完成。
3.4 二元信号量与互斥
-
二元信号量:信号量的值只有 0 或 1。
-
二元信号量就是 互斥锁!用于实现互斥。
3.5 信号量的内部结构
struct sem { int count; // 计数器 struct task_struct *waitqueue; // 等待队列 // 还有用于保护自身的锁(原子操作)};3.6 多元信号量
4. 互斥场景:抢票
4.1 无锁版本
int ticket = 1000;
void *route(void *arg) { char *id = (char *)arg; while (1) { if (ticket > 0) { // 1. 判断 usleep(1000); // 模拟抢票耗时 printf("%s sells ticket:%d\n", id, ticket); // 2. 输出 ticket--; // 3. 票数减1 } else { break; } } return nullptr;}现象:可能出现负数票(如 sells ticket: -1, -2)。
原因分析:
ticket--不是原子操作。C语言的一条语句,编译成汇编通常是三条指令:
0xFF00: mov ebx, [ticket] ; 载入内存到寄存器0xFF02: dec ebx ; 减少10xFF04: mov [ticket], ebx ; 写回内存-
线程切换可能发生在任意一条汇编指令之间。
-
例如:
-
线程A:载入 ticket=100 → 计算得99 → 还未写回时被切走。
-
线程B:载入 ticket=100 → 计算得99 → 写回 ticket=99。
-
线程A恢复:写回 ticket=99(覆盖了B的结果,但只减了一次,实际应减两次)。
-
最终可能导致 ticket 减成负数(判断时 >0,但多个线程同时通过判断后各自减,造成超卖)。
-
结论:多线程并发访问共享变量,若操作非原子,则数据不一致。
4.2 加锁版本
int ticket = 10000;pthread_mutex_t lock = PTHREAD_MUTEX_INITIALIZER; // 全局静态初始化
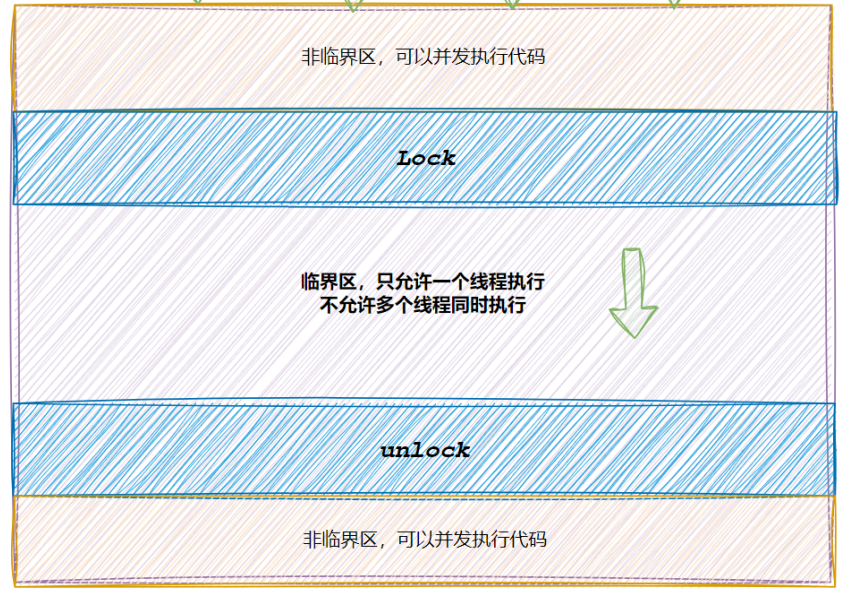
void *route(void *arg) { char *id = (char *)arg; while (1) { pthread_mutex_lock(&lock); // 加锁 if (ticket > 0) { usleep(1000); printf("%s sells ticket:%d\n", id, ticket); ticket--; pthread_mutex_unlock(&lock); // 解锁 } else { pthread_mutex_unlock(&lock); break; } } return nullptr;}效果:同一时刻只有一个线程能进入临界区,保证 ticket 操作的正确性。
5. 互斥锁(pthread_mutex_t)
5.1 基本接口
#include <pthread.h>
int pthread_mutex_init(pthread_mutex_t *mutex, const pthread_mutexattr_t *attr);int pthread_mutex_destroy(pthread_mutex_t *mutex);int pthread_mutex_lock(pthread_mutex_t *mutex); // 阻塞加锁int pthread_mutex_trylock(pthread_mutex_t *mutex); // 非阻塞加锁int pthread_mutex_unlock(pthread_mutex_t *mutex);5.1.1 pthread_mutex_init
-
头文件:
#include <pthread.h> -
原型:
int pthread_mutex_init(pthread_mutex_t *mutex, const pthread_mutexattr_t *attr); -
功能:初始化一个互斥锁。
-
参数:
-
mutex:指向要初始化的互斥锁变量。 -
attr:互斥锁属性,传NULL表示使用默认属性。
-
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码(不设置
errno,直接返回错误号)。
-
5.1.2 pthread_mutex_destroy
-
头文件:
#include <pthread.h> -
原型:
int pthread_mutex_destroy(pthread_mutex_t *mutex); -
功能:销毁一个互斥锁,释放相关资源。
-
参数:
mutex:指向要销毁的互斥锁。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
5.1.3 pthread_mutex_lock
-
头文件:
#include <pthread.h> -
原型:
int pthread_mutex_lock(pthread_mutex_t *mutex); -
功能:对互斥锁加锁,若锁已被占用则阻塞等待。
-
参数:
mutex:指向互斥锁。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
5.1.4 pthread_mutex_trylock
-
头文件:
#include <pthread.h> -
原型:
int pthread_mutex_trylock(pthread_mutex_t *mutex); -
功能:尝试对互斥锁加锁,若锁已被占用则立即返回(非阻塞)。
-
参数:
mutex:指向互斥锁。
-
返回值:
-
成功:返回
0。 -
失败:若锁已被占用,返回
EBUSY;其他错误返回非零错误码。
-
5.1.5 pthread_mutex_unlock
-
头文件:
#include <pthread.h> -
原型:
int pthread_mutex_unlock(pthread_mutex_t *mutex); -
功能:释放互斥锁。
-
参数:
mutex:指向互斥锁。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
5.2 静态初始化
pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;// 不需要手动 destroy,程序结束自动释放5.3 锁的本质
-
锁本身也是临界资源(所有线程都能看到它)。
-
申请锁的过程必须是原子的(因为多个线程同时竞争锁)。
-
成功申请到锁的线程继续运行,访问临界区。
-
失败的线程:阻塞挂起,等待锁释放。
5.4 锁提供的能力
-
将 临界区代码的执行从并行变为串行。
-
持有锁的线程在执行临界区期间,即使被切换走(时间片到、IO等),其他线程也无法进入临界区,因为锁还未释放。
-
对于其他线程来说,临界区的执行是 原子的(要么没开始,要么已完全结束)。
5.5 锁的底层原理(软件实现)
硬件基础:大多数体系结构提供 swap 或 exchange 指令,可以原子地交换寄存器和内存单元的数据。
伪代码实现:
// 锁变量 mutex,1 表示未锁,0 表示已锁lock: movb $0, %al xchgb %al, mutex // 原子交换:al <-> mutex if (al寄存器的内容 > 0) { return 0; // 成功获得锁 } else { 挂起等待; goto lock; }
unlock: movb $1, mutex // 释放锁 唤醒等待 mutex 的线程; return 0;理解:
-
每个线程有自己的寄存器上下文(私有)。
-
xchg交换时,内存mutex的值被交换到线程的%al寄存器中。 -
如果
mutex原值为 1(未锁),交换后mutex变为 0,%al得到 1,表示获得锁。 -
如果
mutex原值为 0(已锁),交换后%al为 0,表示锁被他人持有。 -
因为交换是原子的,所以不会有两个线程同时得到锁。
5.6 硬件级实现
- 更底层:关闭时钟中断 → 单条指令执行期间不会被中断,保证了原子性。
5.7 如果有一个线程不遵守加锁规则会怎样?
-
后果:它可以直接访问临界资源而不加锁,导致数据不一致。
-
结论:所有线程必须遵守同一套加锁/解锁规则,否则保护无效。
5.8 加锁之后,在临界区内部允许线程切换吗?切换了会怎么样?
-
允许切换。
-
切换了不会出问题:因为当前线程 持有锁 被切换走,锁没有被释放。其他线程在申请锁时会失败(阻塞),无法进入临界区。
-
直到持有锁的线程恢复执行,完成临界区代码并解锁,其他线程才能竞争锁。
-
对外部观察者:临界区的执行是 原子的(要么完全没执行,要么执行完毕)。
5.9 锁的粒度与性能
-
加锁粒度太大:临界区包含大量非必要代码,并发性能下降(串行化过多)。
-
加锁粒度太小:临界区没有完整保护共享资源,可能出现数据不一致。
-
正确做法:只保护对临界资源访问的最小必要代码段。
5.10 进程间的互斥
-
共享内存(shm) 可实现进程间共享数据。
-
若需进程间互斥,可将
pthread_mutex_t放在共享内存中,并设置进程共享属性。 -
锁的语义与线程间互斥一致。
// 伪代码示例pthread_mutex_t *mutex = (pthread_mutex_t *)shmat(...);pthread_mutexattr_t attr;pthread_mutexattr_setpshared(&attr, PTHREAD_PROCESS_SHARED);pthread_mutex_init(mutex, &attr);5.11 数据不一致问题的根源总结
| 原因 | 说明 |
|---|---|
| 多线程并发访问共享资源 | 地址空间共享,天然存在 |
| 操作非原子 | 高级语言语句对应多条机器指令 |
| 线程切换时机不可控 | 可能在任意指令之间发生 |
| 缺乏同步/互斥保护 | 没有锁或信号量 |
解决根本手段:将临界区代码串行化(加锁),保证操作的原子性。
6. 同步引入
6.1 纯互斥的问题
回顾之前的“超级自习室”例子(互斥锁):
-
一个人进入自习室(获得锁),出来(释放锁)。
-
但可能出现 高频申请钥匙却不做有效动作 的情况:
- 某线程:申请锁 → 检查条件不满足 → 立即释放锁 → 立刻又申请锁 → 循环。
-
导致 其他人得不到钥匙(锁) → 其他线程饥饿问题。
6.2 互斥没错,但不高效、不公平
-
纯互斥 在功能上没错,能保证数据安全。
-
但存在两个问题:
-
不高效:线程可能频繁申请/释放锁,却没有实际工作。
-
不公平:某些线程可能长时间无法获得锁(饥饿)。
-
6.3 改进思路(管理员规则)
在保证自习室安全的前提下,让所有执行流 按照一定的顺序访问临界资源。
-
规则示例:
-
不能立即申请第二次(退出的人必须排队到队尾)。
-
外部线程排队,释放锁的人自动排到队列尾部。
-
这就是线程同步的雏形:让线程有序访问临界资源,避免饥饿。
7. 线程同步概念
7.1 为什么需要条件变量?
-
当一个线程互斥地访问某个变量时,它可能发现:在其它线程改变状态之前,它什么也做不了。
-
例如:线程访问一个队列,发现队列为空 → 它只能等待,直到其它线程添加一个节点到队列中。
-
条件变量 就是用来解决这种“等待某个条件成立”的场景。
7.2 同步概念与竞态条件
-
同步:在保证数据安全的前提下,让线程能够按照某种 特定的顺序 访问临界资源,从而有效避免饥饿问题。
-
竞态条件:多个线程并发访问共享数据,最终结果依赖于线程执行的时序(通常是不期望的结果)。
7.3 条件变量的直观理解
-
放苹果的人:生产者,往篮子里放苹果。
-
队列:存放苹果的篮子(临界资源)。
-
条件变量:用于通知“篮子不空”或“篮子不满”的信号机制。
8. 条件变量接口详解
8.1 初始化和销毁
#include <pthread.h>
int pthread_cond_destroy(pthread_cond_t *cond);int pthread_cond_init(pthread_cond_t *restrict cond, const pthread_condattr_t *restrict attr);
// 静态初始化(全局或static变量)pthread_cond_t cond = PTHREAD_COND_INITIALIZER;8.1.1 pthread_cond_init
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_init(pthread_cond_t *restrict cond, const pthread_condattr_t *restrict attr); -
功能:初始化条件变量。
-
参数:
-
cond:指向要初始化的条件变量。 -
attr:条件变量属性,传NULL表示使用默认属性。
-
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
8.1.2 pthread_cond_destroy
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_destroy(pthread_cond_t *cond); -
功能:销毁条件变量,释放相关资源。
-
参数:
cond:指向要销毁的条件变量。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
8.1.3 PTHREAD_COND_INITIALIZER(静态初始化)
-
头文件:
#include <pthread.h> -
原型:
pthread_cond_t cond = PTHREAD_COND_INITIALIZER; -
功能:静态初始化条件变量(适用于全局变量或
static变量),无需调用pthread_cond_init。 -
参数:
cond:条件变量。
-
返回值:
-
成功:无返回值(编译期初始化)。
-
失败:不适用。
-
8.2 等待条件变量
int pthread_cond_wait(pthread_cond_t *restrict cond, pthread_mutex_t *restrict mutex);int pthread_cond_timedwait(pthread_cond_t *restrict cond, pthread_mutex_t *restrict mutex, const struct timespec *restrict abstime);理解:
-
pthread_cond_wait必须在持有锁的情况下调用。 -
调用时,它会 原子性地 做两件事:
-
释放锁(让其他线程可以修改条件)。
-
阻塞等待条件变量。
-
-
当被唤醒后,它会 重新获取锁,然后返回。
-
为什么必须传入互斥锁? 因为条件判断(如
queue == empty)本身就是访问临界资源,必须在锁保护下进行。如果条件不满足,线程需要休眠,但休眠前必须释放锁,否则会死锁。pthread_cond_wait将这个“释放锁+休眠”操作做成原子的。
8.1.1 pthread_cond_wait
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_wait(pthread_cond_t *restrict cond, pthread_mutex_t *restrict mutex); -
功能:等待条件变量,原子性地释放互斥锁并阻塞等待条件变量被唤醒,被唤醒后重新获取互斥锁。
-
参数:
-
cond:指向条件变量。 -
mutex:指向已加锁的互斥锁。
-
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
8.2.2 pthread_cond_timedwait
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_timedwait(pthread_cond_t *restrict cond, pthread_mutex_t *restrict mutex, const struct timespec *restrict abstime); -
功能:等待条件变量,原子性地释放互斥锁并阻塞,直到条件变量被唤醒或到达指定的绝对时间。
-
参数:
-
cond:指向条件变量。 -
mutex:指向已加锁的互斥锁。 -
abstime:绝对超时时间(使用系统时钟CLOCK_REALTIME,如struct timespec指定的时刻)。
-
-
返回值:
-
成功:返回
0。 -
失败:
-
超时返回
ETIMEDOUT。 -
其他错误返回非零错误码。
-
-
8.3 唤醒条件变量
int pthread_cond_signal(pthread_cond_t *cond); // 唤醒一个等待线程int pthread_cond_broadcast(pthread_cond_t *cond); // 唤醒所有等待线程-
signal:至少唤醒一个(通常是一个)等待该条件的线程。 -
broadcast:唤醒所有等待线程。
8.3.1 pthread_cond_signal
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_signal(pthread_cond_t *cond); -
功能:唤醒一个等待该条件变量的线程(若有多个等待线程,唤醒其中一个)。
-
参数:
cond:指向条件变量。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
8.3.2 pthread_cond_broadcast
-
头文件:
#include <pthread.h> -
原型:
int pthread_cond_broadcast(pthread_cond_t *cond); -
功能:唤醒所有等待该条件变量的线程。
-
参数:
cond:指向条件变量。
-
返回值:
-
成功:返回
0。 -
失败:返回非零错误码。
-
8.4 典型使用模式
// 等待线程pthread_mutex_lock(&mutex);while (condition_is_false) { // 用 while,不是 if(防止虚假唤醒) pthread_cond_wait(&cond, &mutex);}// 条件满足,执行操作pthread_mutex_unlock(&mutex);
// 唤醒线程(修改条件后)pthread_mutex_lock(&mutex);// 修改条件(如添加数据)condition_is_true = 1;pthread_cond_signal(&cond); // 唤醒等待者pthread_mutex_unlock(&mutex);9. 生产者消费者模型
9.1 模型描述
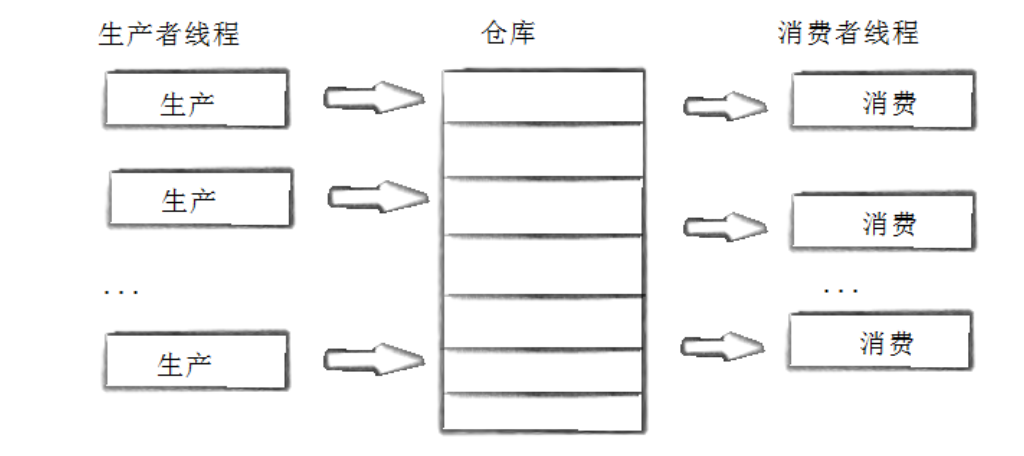
经典的多线程通信模型。
-
生产者:生成数据的线程(如工厂生产商品)。
-
消费者:处理数据的线程(如用户消费商品)。
-
交易场所:存放数据的缓冲区(如超市、队列、内存空间)。
9.2 “321”原则(快速记忆)
| 数字 | 含义 |
|---|---|
| 3 种关系 | 生产者-生产者(互斥)、消费者-消费者(互斥)、生产者-消费者(互斥 + 同步) |
| 2 种角色 | 生产者线程、消费者线程 |
| 1 个交易场所 | 以特定结构构成的一块内存空间(临界资源) |
9.3 三种关系说明
-
生产者 vs 生产者:互斥关系。多个生产者不能同时向交易场所放入数据(会冲突)。
-
消费者 vs 消费者:互斥关系。多个消费者不能同时从交易场所取出数据(会冲突)。
-
生产者 vs 消费者:
-
互斥:不能同时访问交易场所(如放入和取出同时发生会混乱)。
-
同步:当交易场所为空时,消费者必须等待生产者;当交易场所满时,生产者必须等待消费者。
-
9.4 为什么需要生产者消费者模型?好处
| 好处 | 解释 |
|---|---|
| 解耦 | 生产过程和消费过程分开,不互相依赖 |
| 支持忙闲不均 | 生产者生产快时,缓冲区积压;消费者消费快时,消耗积压;双方速率可不同 |
| 提高效率 | 不是体现在入队/出队本身(那部分还是串行的),而是体现在:生产者可以并发生成数据,消费者可以并发处理数据,两者可以重叠执行 |
效率提升的本质:生产者线程生产数据(如从网络接收、计算)和消费者线程处理数据(如写入磁盘、发送)可以 并发执行,而交易场所只是临时中转。
10. 阻塞队列(Blocking Queue)
10.1 阻塞队列定义
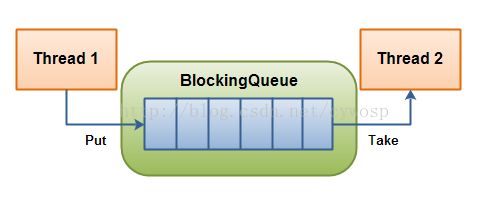
一种常用于实现生产者消费者模型的数据结构。
-
普通队列 + 容量上限。
-
当队列空:消费者线程从队列取元素会被阻塞,直到有元素放入。
-
当队列满:生产者线程往队列放元素会被阻塞,直到有元素被取出。
-
操作基于不同线程,阻塞是线程调度层面的。
10.2 为什么等待必须在临界区内进行?
理解:
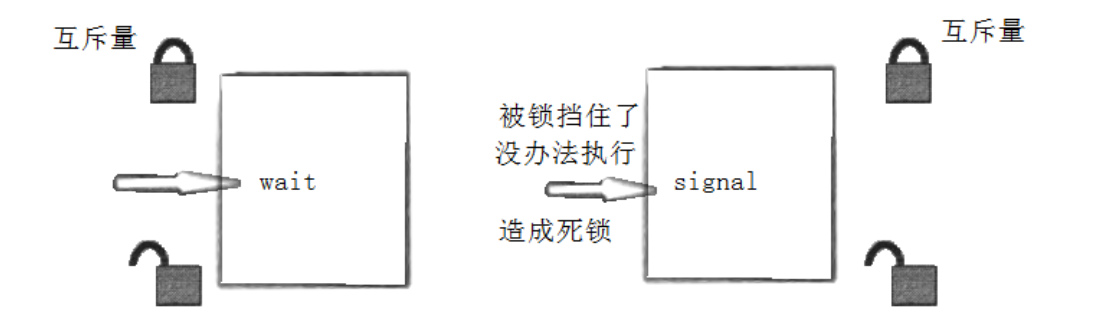
等待是需要等,什么条件才会等呢?票数为0,等待之前,就要对资源的数量进行判定。 判定本身就是访问临界资源!判断一定是在临界区内部的。当前线程是持有锁的! 判定结果,也一定在临界资源内部。所以,条件不满足要休眠,一定是在临界区内休眠的!
-
条件变量的
wait操作 必须在锁的保护下调用。 -
因为条件判断(如
queue->size == 0)本身就是对临界资源的访问。 -
如果不在临界区内休眠,就会出现:判断完条件后、休眠前,条件被其他线程改变,导致永远休眠(丢失唤醒)。
10.3 阻塞队列伪代码(单生产者单消费者)
// 交易场所:阻塞队列typedef struct { int *buffer; int capacity; int front, rear, count; pthread_mutex_t mutex; pthread_cond_t not_full; // 条件:队列不满 pthread_cond_t not_empty; // 条件:队列不空} block_queue_t;
// 生产者:放入数据void enqueue(block_queue_t *q, int data) { pthread_mutex_lock(&q->mutex); while (q->count == q->capacity) { // 队列满,等待 pthread_cond_wait(&q->not_full, &q->mutex); } // 放入数据 q->buffer[q->rear] = data; q->rear = (q->rear + 1) % q->capacity; q->count++; pthread_cond_signal(&q->not_empty); // 唤醒等待的消费者 pthread_mutex_unlock(&q->mutex);}
// 消费者:取出数据int dequeue(block_queue_t *q) { pthread_mutex_lock(&q->mutex); while (q->count == 0) { // 队列空,等待 pthread_cond_wait(&q->not_empty, &q->mutex); } // 取出数据 int data = q->buffer[q->front]; q->front = (q->front + 1) % q->capacity; q->count--; pthread_cond_signal(&q->not_full); // 唤醒等待的生产者 pthread_mutex_unlock(&q->mutex); return data;}10.4 用 while 不用 if?
-
虚假唤醒:条件变量可能在没有被
signal/broadcast的情况下醒来(某些实现或信号导致)。 -
使用
while可以重新检查条件,确保条件真正满足。
11. 同步与互斥的关系总结
| 概念 | 目标 | 工具 | 典型问题 |
|---|---|---|---|
互斥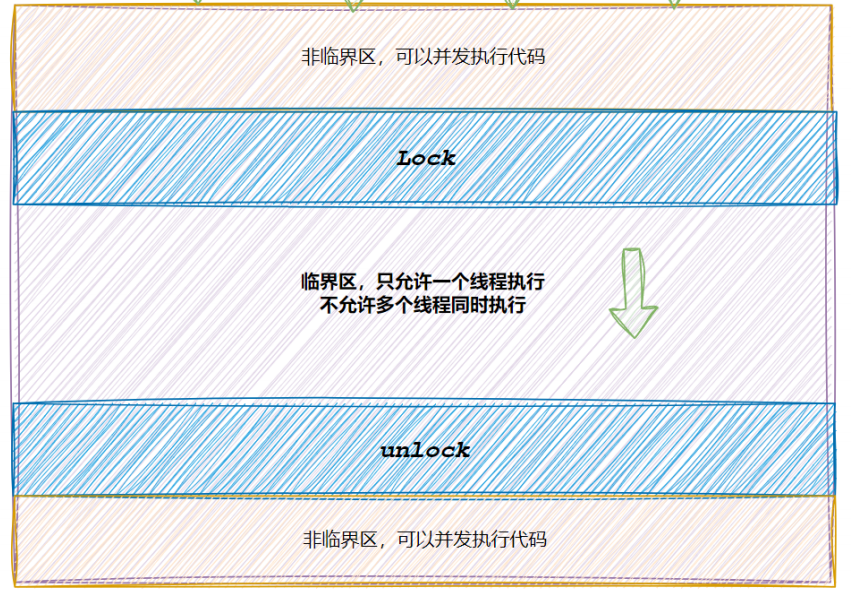 | 同一时间只有一个线程访问临界资源 | 互斥锁(pthread_mutex_t) | 数据不一致、竞态条件 |
| 同步 | 线程按特定顺序访问资源,避免饥饿 | 条件变量(pthread_cond_t)+ 互斥锁 | 空队列等待、满队列等待 |
-
互斥是同步的基础:条件变量的
wait必须配合锁使用。 -
同步是对互斥的补充:纯互斥可能导致饥饿,同步让等待变得有序。
文章分享
如果这篇文章对你有帮助,欢迎分享给更多人!